

中信证券:Astra切入机器人控制
财联社 10 月 26 日转载中信证券最新研报,当前通用大模型正从机器人高层任务规划,下沉到动作生成、实时执行控制环节。过往机器人控制高度依赖 VLA、WAM 等专用具身模型,需要大量机器人动作数据专项训练。近期英伟达、斯坦福团队测试 GPT-6 Astra 接入机器人控制链路,依托通用模型的空间推理、视觉理解能力,降低专用动作数据依赖。研报预判 2027 年通用大模型落地具身智能会成为行业主线,短期通用模型与机器人专用模型会协同分工,而非完全替代。
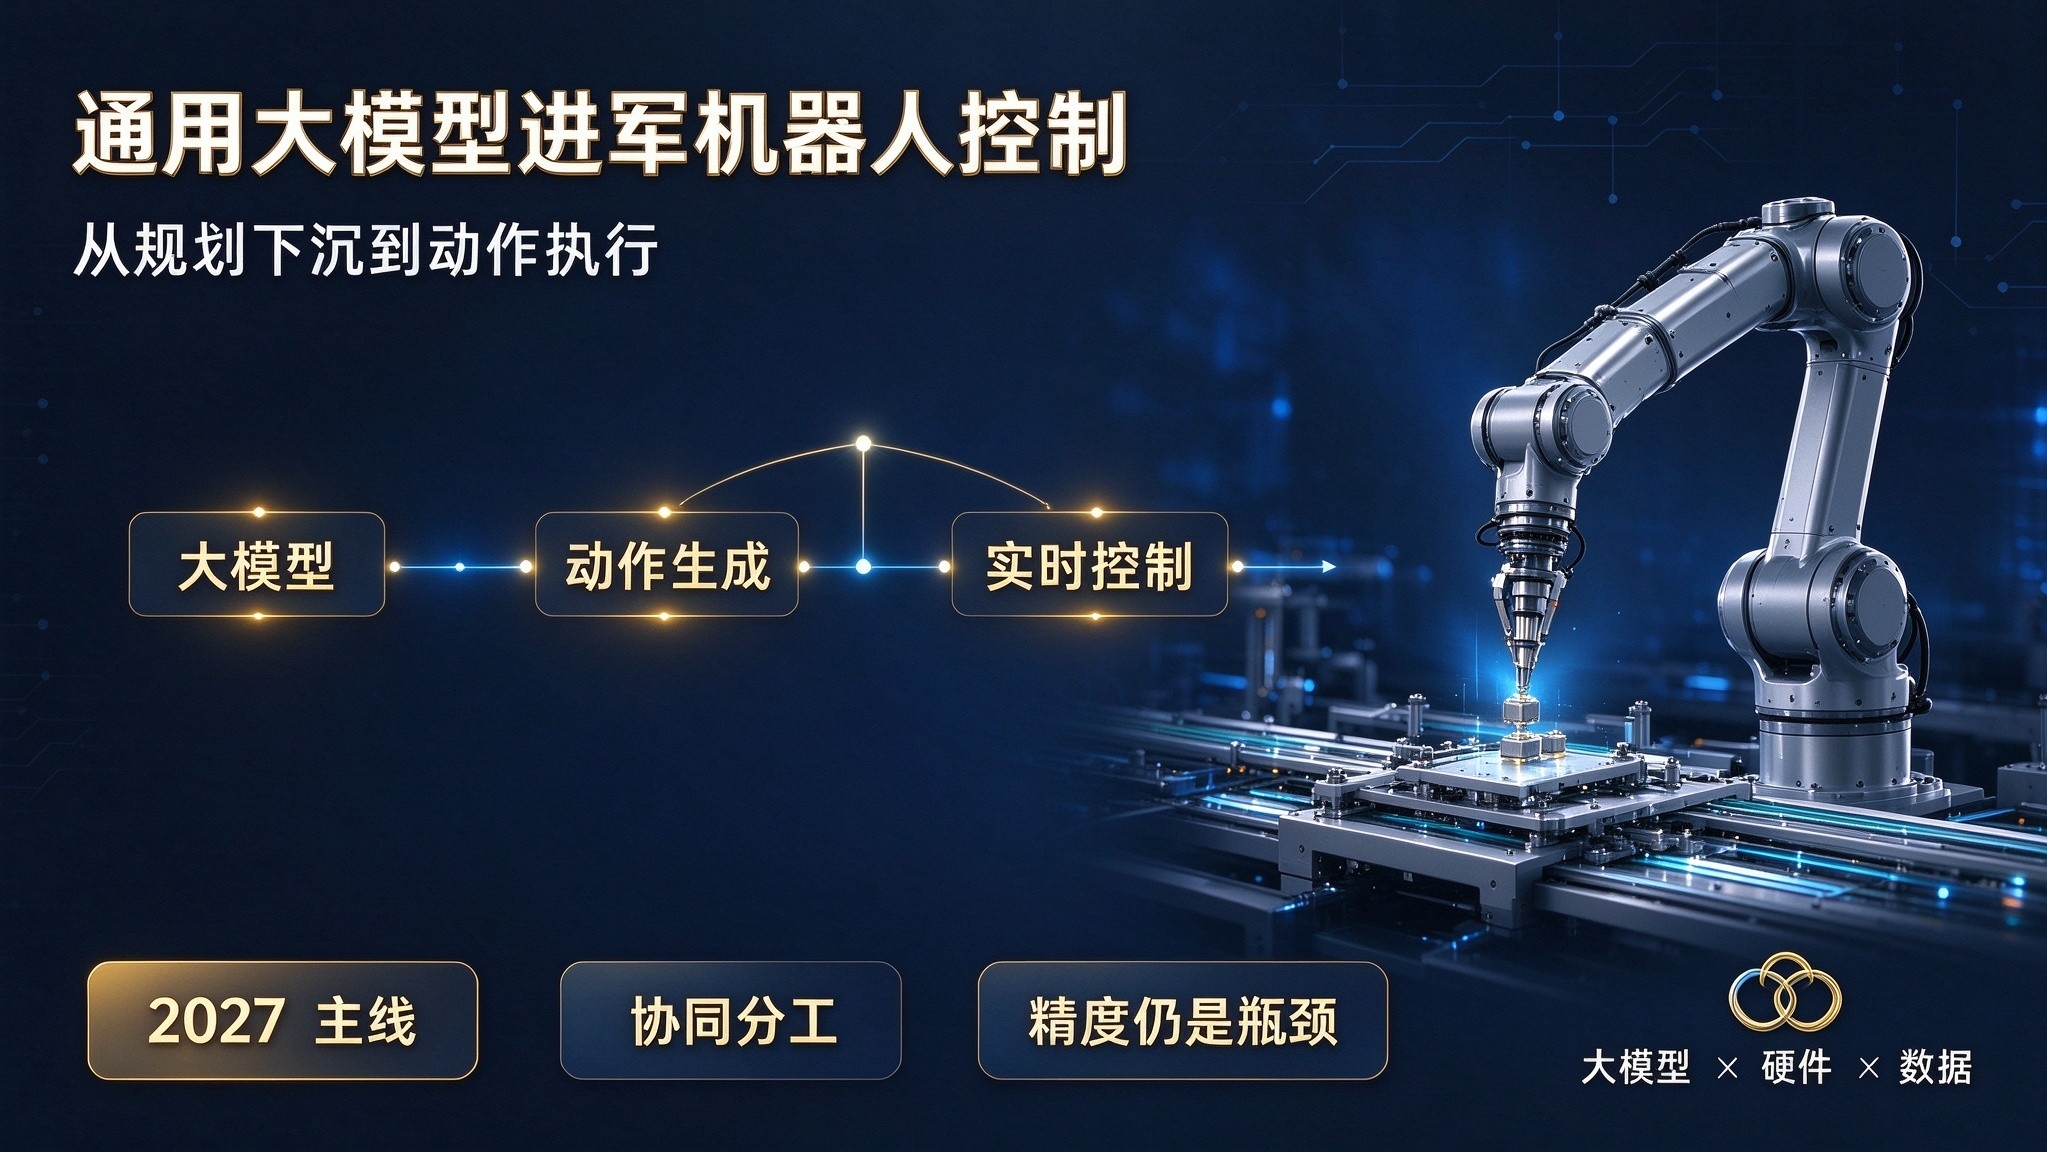
小典观察:通用大模型进军机器人控制,是 AI 从数字世界走向物理世界的关键一步。但通用模型动作精度不足仍是硬伤,数据采集、实时反馈闭环依旧是核心瓶颈。赛道红利会向同时掌握大模型、机器人硬件、场景数据的团队倾斜,纯算法厂商很难单独突围。
来源:网络

Copyright © 2024 友益典文化 版权所有